Спутниковое позиционирование
Точное геопространственное положение техники в абсолютных координатах по данным глобальных навигационных спутниковых систем.
Разрабатываем и производим электронику для жёстких условий эксплуатации на железной дороге и в строительстве, а также программное обеспечение для её работы.
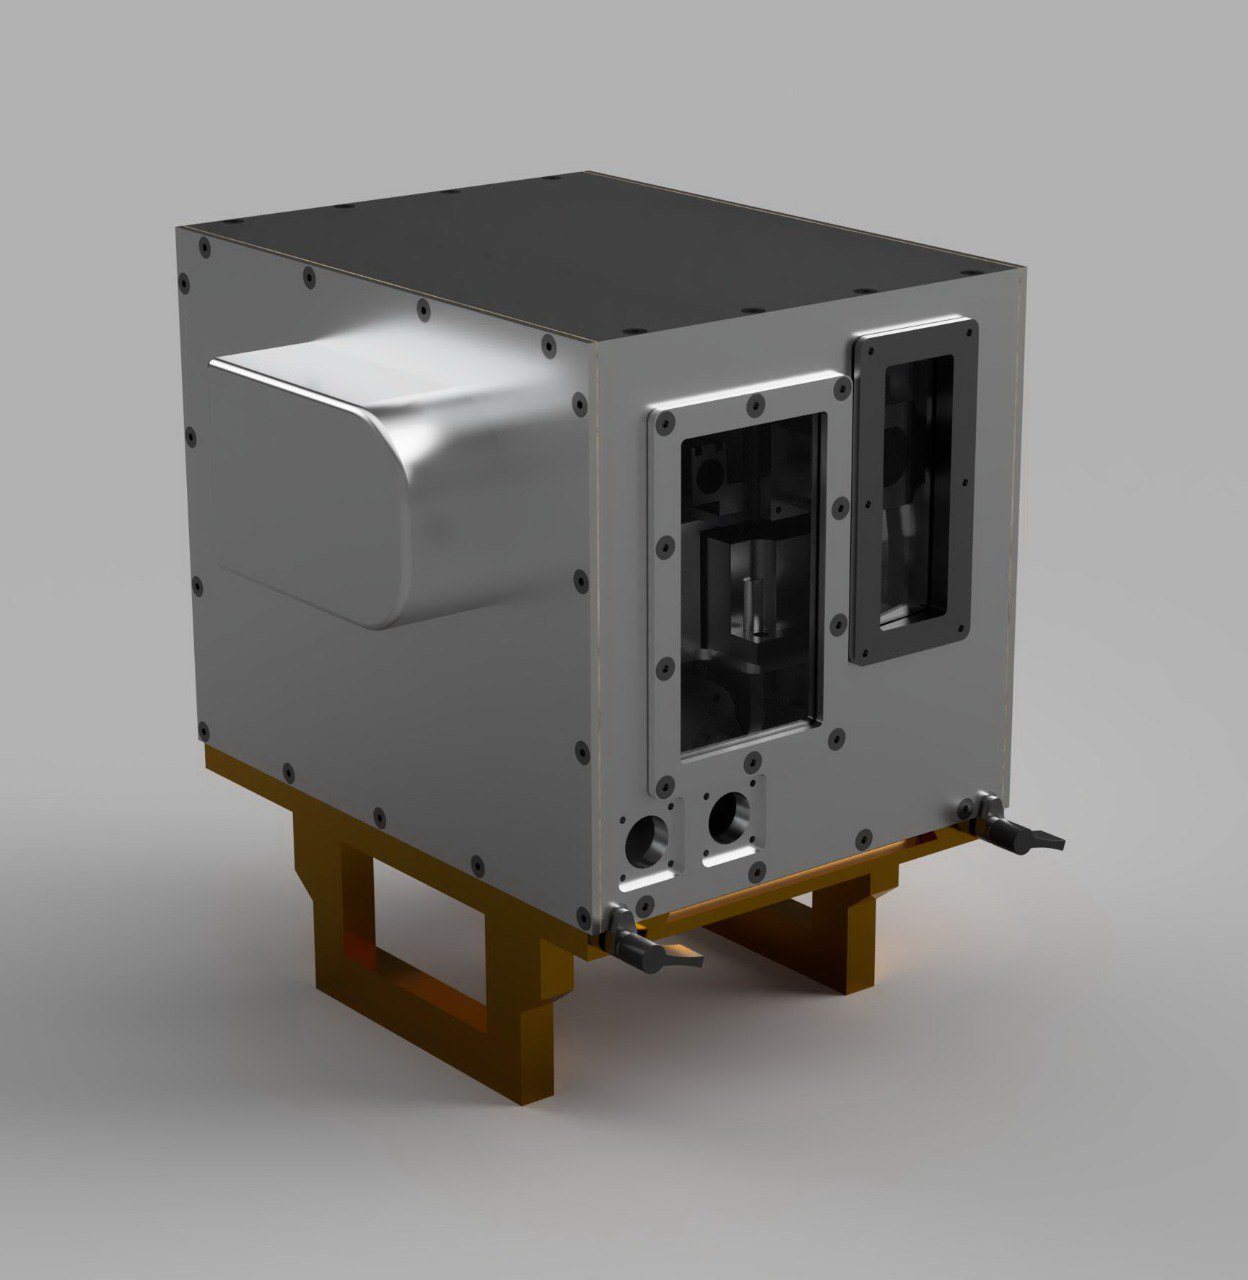
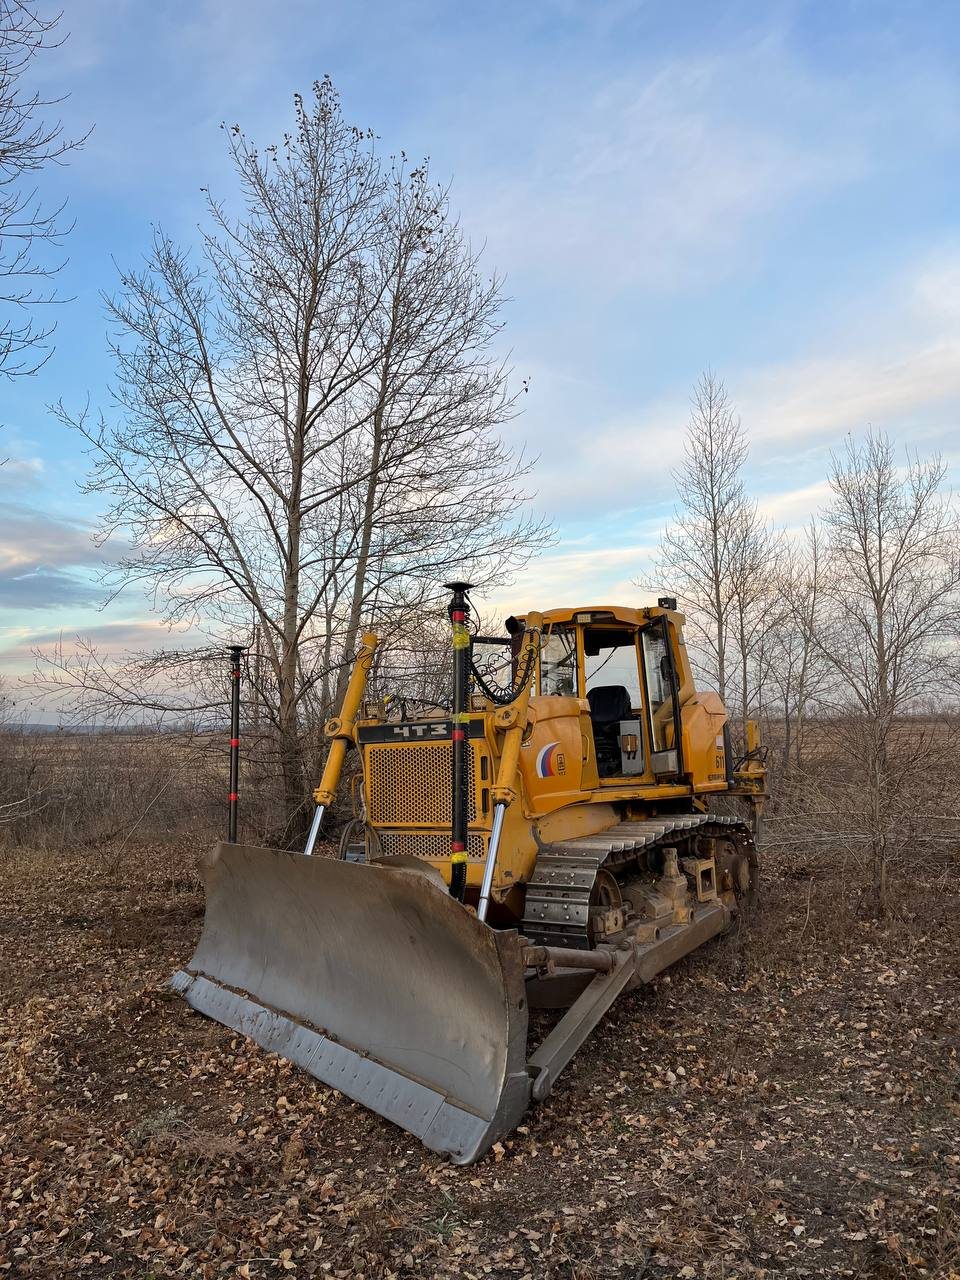
Комплекс для точного позиционирования железнодорожной и землеройной техники. Выпускается в двух исполнениях: САПК 1 для путевых машин и САПК 2 для бульдозеров и грейдеров.
Точное геопространственное положение техники в абсолютных координатах по данным глобальных навигационных спутниковых систем.
Позиционирование относительно соседнего пути с помощью лазерных измерителей, независимо от качества спутникового сигнала.
Сравнение фактического положения с проектной цифровой моделью пути и выдача управляющих воздействий или рекомендаций оператору.
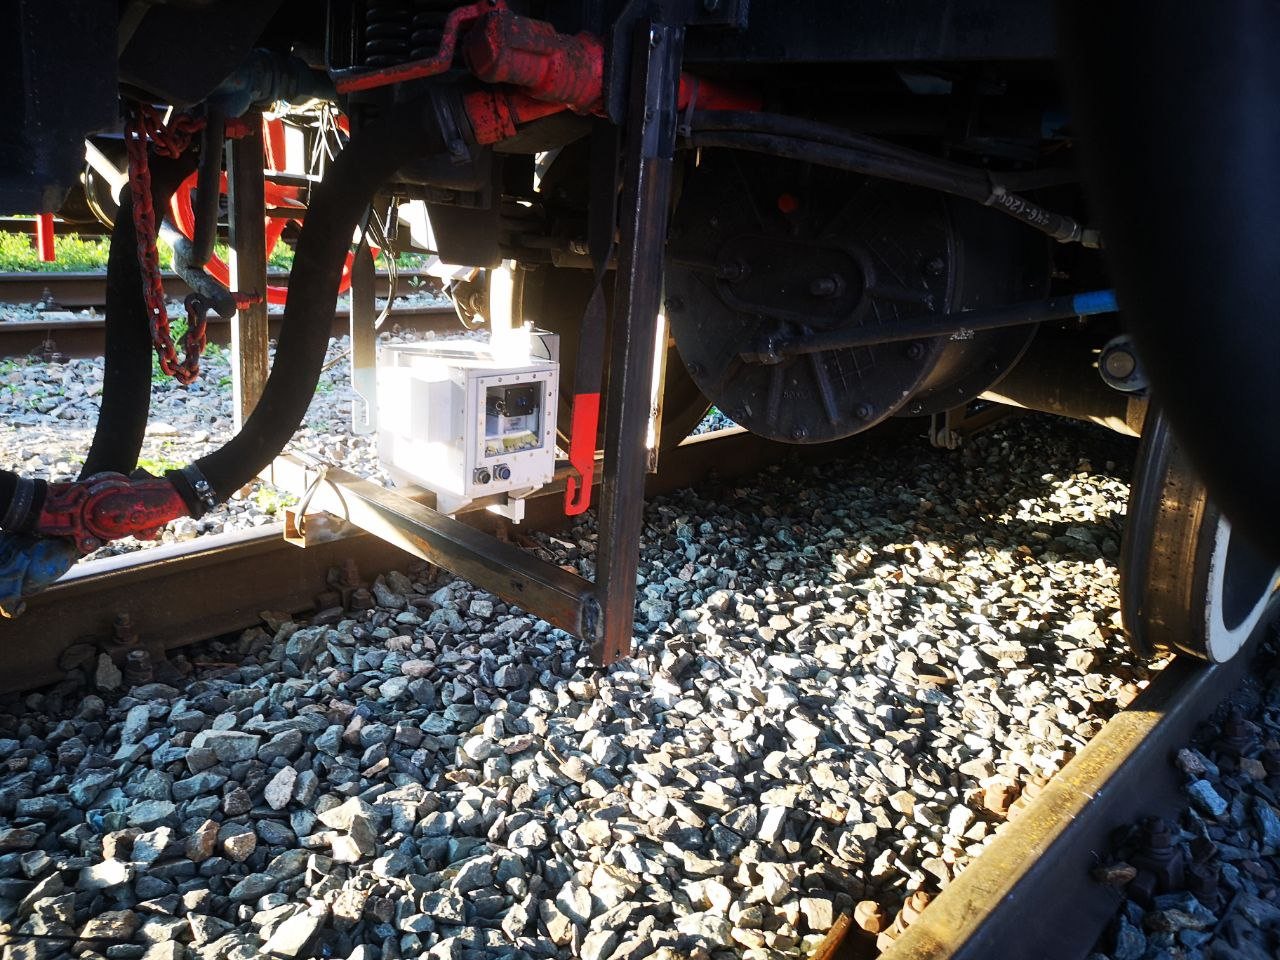
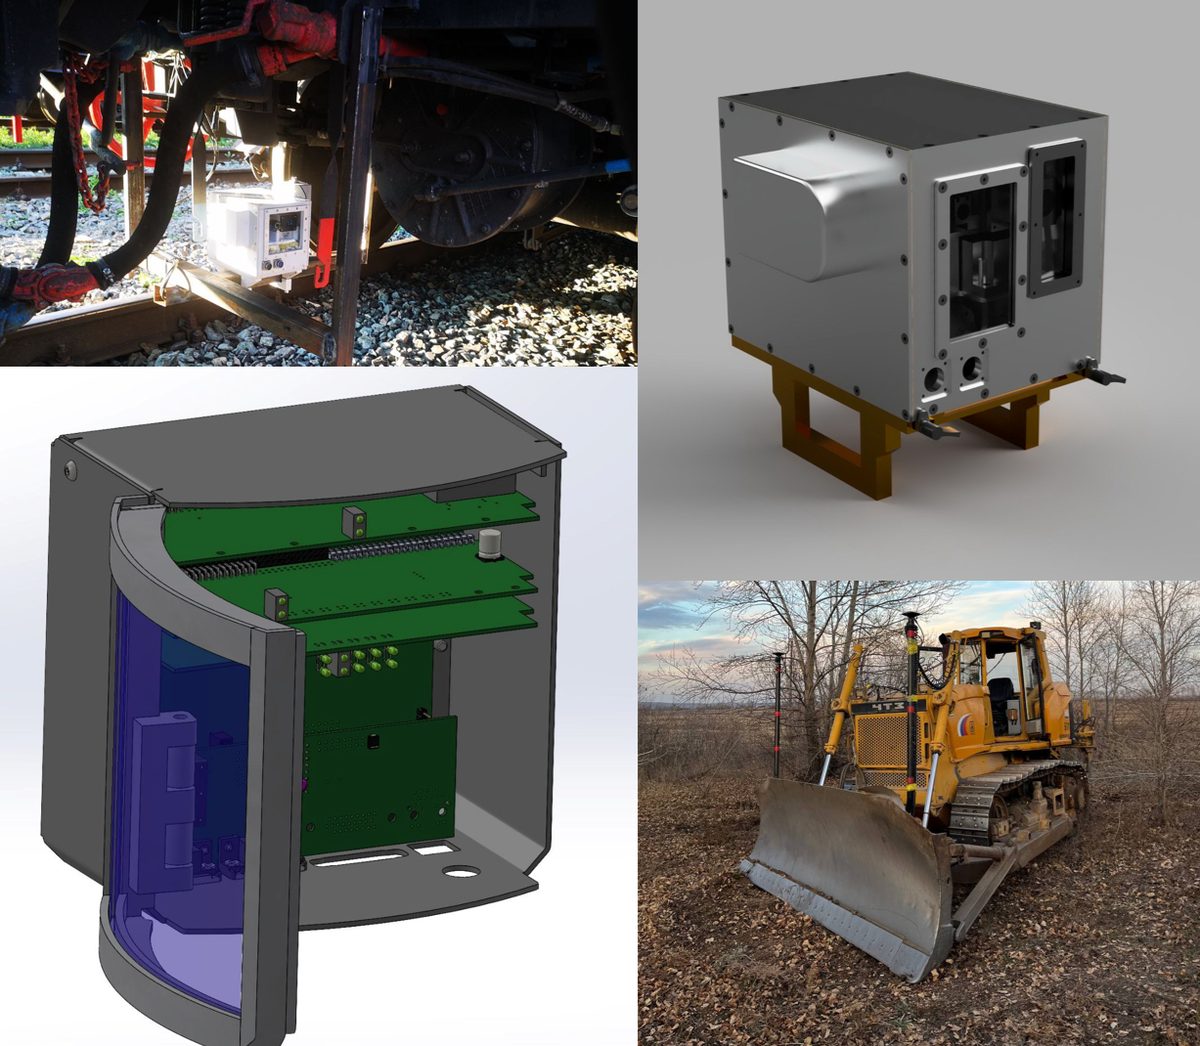
Устанавливается на железнодорожную технику: ЭЛБ, ЩОМ, ВПО-С, Дуоматик-МПВ и другие путевые машины.
Устанавливается на бульдозеры и грейдеры при сооружении и реконструкции земляного полотна.
| Параметр | САПК 1 | САПК 2 |
|---|---|---|
| Назначение | Позиционирование путевых машин при выправке и ремонте пути | Контроль земляных работ при сооружении земляного полотна |
| Техника | ЭЛБ, ЩОМ, ВПО-С, Дуоматик-МПВ и др. | Бульдозеры, грейдеры |
| Методы измерения | Спутниковая навигация, лазерные измерения относительно соседнего пути | Спутниковая навигация, датчики положения рабочего органа |
| Контролируемые параметры | Абсолютные координаты, стрелы изгиба в плане (рихтовка) и профиле (высота) | Отметки вырезки относительно проектной цифровой модели пути |
| Режимы работы | Измерение и контроль с индикацией оператору | Автоматический и полуавтоматический |
| Исходные данные | Проектная цифровая модель пути | Проектная цифровая модель пути |
Собственное производство
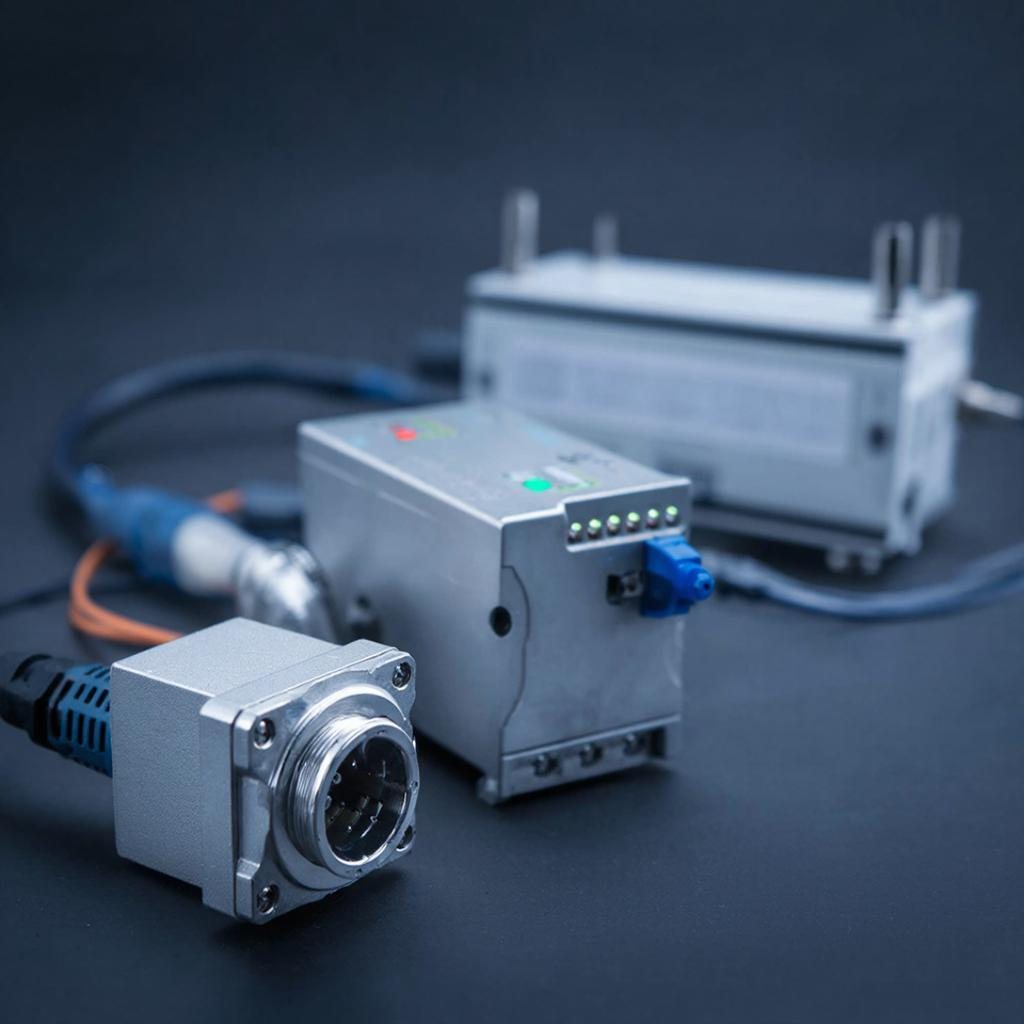
Проектируем и выпускаем контроллеры и модули ввода-вывода, которые лежат в основе комплексов САПК, информационных табло и систем автоматики.
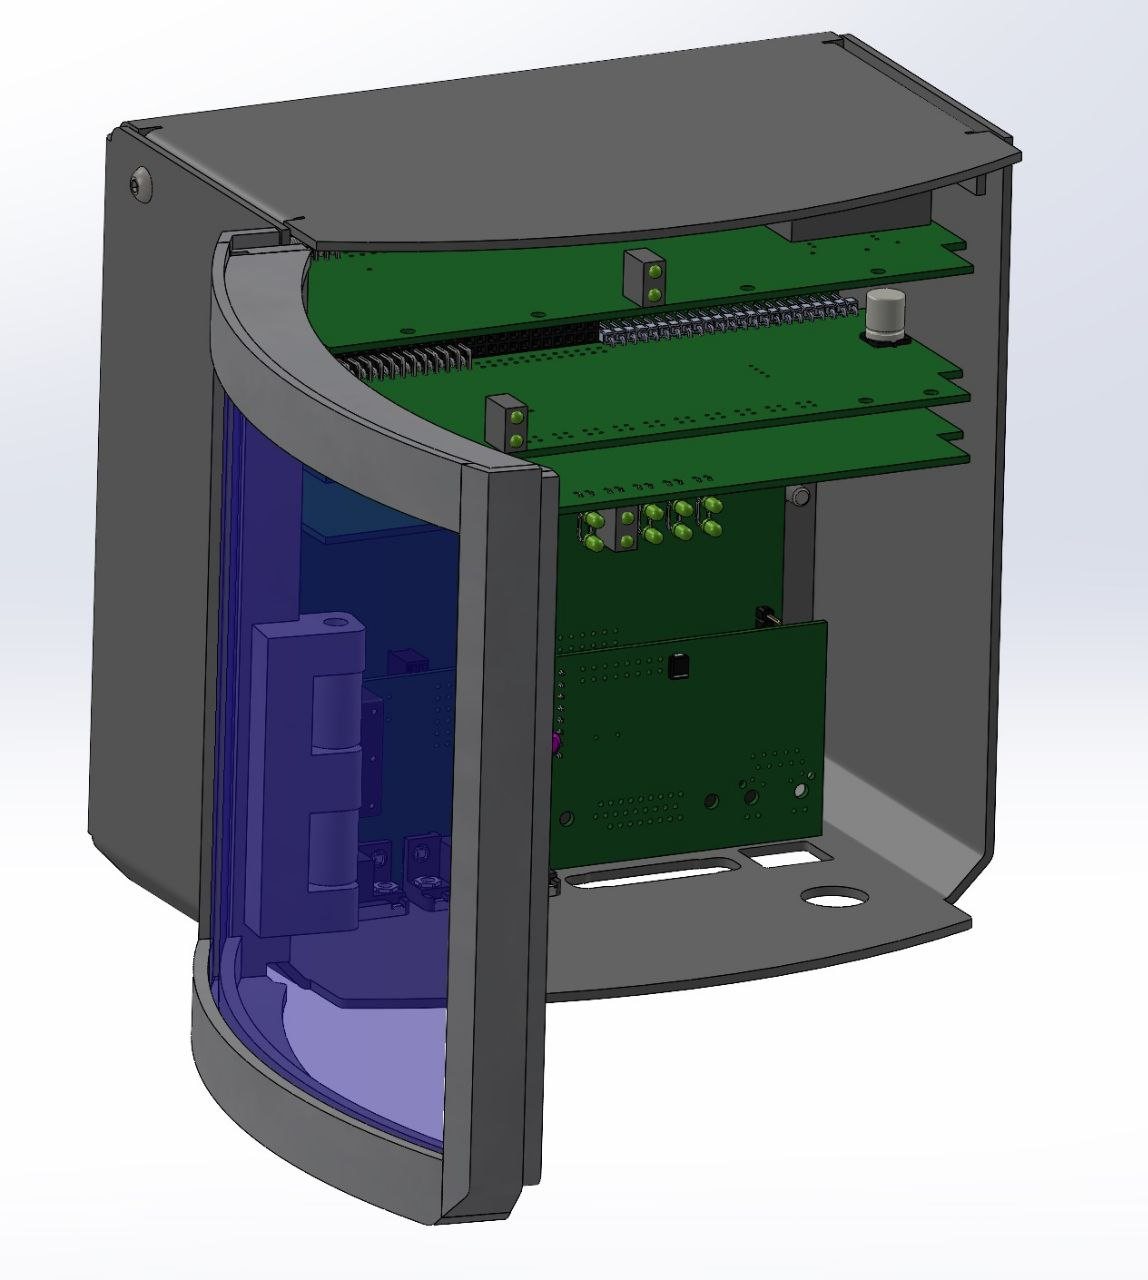
Центральный вычислительный блок комплексов САПК: обработка данных навигации и датчиков, расчёт отклонений от проектной модели, формирование управляющих сигналов.
Подключение датчиков положения, лазерных измерителей, исполнительных механизмов и гидравлики. Объединяются с контроллером по промышленной шине.
Управление светодиодными и ЖК-табло, часами единого времени и указателями. Приём расписания от сервера, локальное хранение и вывод сообщений.
Встроенное и прикладное программное обеспечение разрабатываем сами, поэтому можем адаптировать его под задачи конкретного заказчика и техники.
 Собственная разработка
Отображение фактического и проектного положения, отклонений в плане и профиле, подсказок оператору. Работа в автоматическом и полуавтоматическом режиме.
Импорт проектных данных, построение цифровой модели пути, проверка целостности и передача модели на бортовой контроллер.
Состояние оборудования, журналы событий, удалённая диагностика и обновление ПО. Отчёты о наработке и выполненных работах.
Подберём конфигурацию комплекса под вашу технику, подготовим предложение по поставке, монтажу и обучению.